| 规格 |
AVN控制模块
| 项目 | 规格 | |
| 电源 | DC
14.4V | |
| 调谐类型 | PLL综合调谐 | |
| 天线 | 80PF
75Ω(AM/FM)/50Ω(GPS) | |
| 暗电流 | 最大2.0mA(仅控制器) | |
| 频率范围/ 波段区 | FM | 87.5~108.0MHz |
| AM | 522~1,620KHz | |
| S/N | FM | MIN 50
dB |
| AM | MIN 45
dB | |
扬声器
| 项目 | 规格 | |
| 输入功率 | 前 | 20W(最大40W) |
| 后 | 20W(最大40W) | |
| 前高频扬声器 | 20W(最大40W) | |
| 副低频扬声器 | 20W(最大40W) | |
| 扬声器阻抗 | 前 | 2±0.3Ω |
| 后 | 2±0.3Ω | |
| 前高频扬声器 | 3.2±0.5Ω | |
| 副低频扬声器 | 2±0.3Ω | |
| 扬声器数 | 7 | |
部件位置
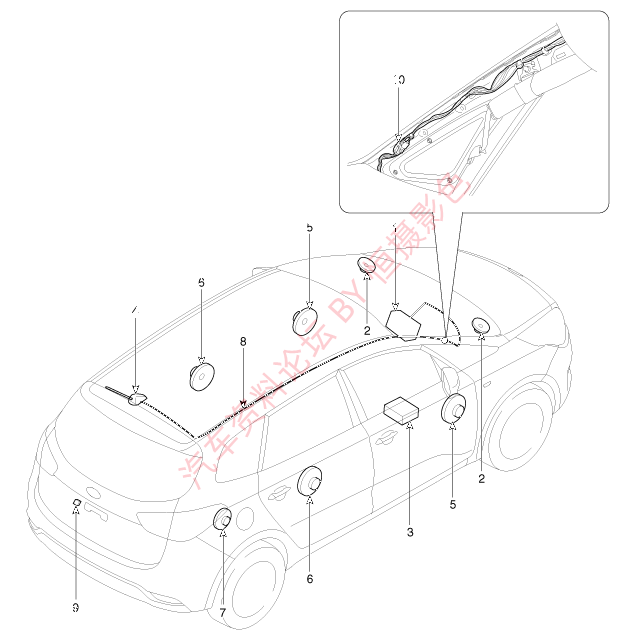
| 1.AVN(视频&导航控制模块) 2.高频扬声器 3.外部放大器 4.车顶天线 5.前车门扬声器 | 6.后车门扬声器 7.低音炮扬声器 8.天线馈线 9.后视摄像头 10.馈线短接连接器 |
系统结构图
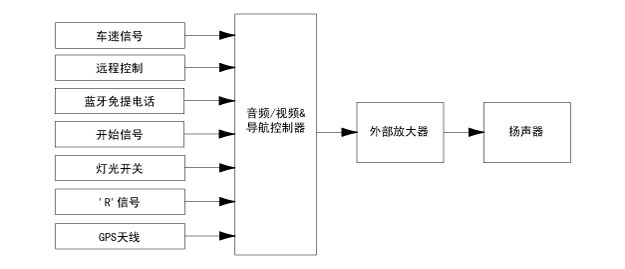
| 说明 |
导航系统的局限性
GPS信号接收状态
在直线接收/发送GPS卫星频率时,如果掩遮装置放置在GPS天线上或附近或行驶通过下列位置时,不能接收信号。
| ● | 隧道 |
| ● | 地下停车场 |
| ● | 天桥下面 |
| ● | 林间道路 |
| ● | 高层建筑物附近 |
| ● | 峡谷间道路 |
车辆位置显示
| 1. | 如果因建筑物反射或相关原因,发生多程错误,导航系统上标记的当前位置与车辆的实际位置会有所不同。 |
| 2. | 如果车辆通过地图匹配或GPS信息,短时间行驶时,导航系统上标记的车辆位置与车辆的实际位置会有所不同。
|
路线导航
因搜索状态或行驶位置,导致路线导航异常。
| ● | 在笔直道路上行驶时,执行笔直导航。 |
| ● | 即使在交叉路口转向时,可能不执行导航操作。 |
| ● | 某些交叉路口,不执行导航操作。 |
| ● | 可能发生路线导航信号进入无信号输入区(无信号输入区、前方施工道路等) |
| ● | 如果没有到达实际目的地的道路或道路太窄,导航位置可能偏离实际目的地。 |
| ● | 如果车辆偏离指定路线,可能导致语音导航故障(例如:当导航指示笔直时,如果交叉路口转弯) |
| ● | 地图数据丢失或不正确导致不执行路线导航操作。 |
重新定位路线
引导重新定位路线后,可能会发生下列现象。
| ● | 在交叉路口转向时,导航指示位置不同于当前位置。 |
| ● | 高速行驶时,会需要较长时间重新定位路线。 |
| ● | 可能发生在非U-转向地点,发出U-转向的路线导航信号。 |
| ● | 可能发生路线导航信号进入无信号输入区(无信号输入区、前方施工道路等) |
| ● | 不存在或道路太窄,导航位置可能偏离实际目的地。 |
| ● | 如果车辆偏离指定路线,可能导致语音导航故障(例如:当导航指示笔直时,如果交叉路口转弯) |
未经允许不得转载:汽车资料 » AVN系统规格&概要及操作原理&电路图&部件及部件位置