| 规格 |
| SPAS模块 | 电源 | 点火开关1 |
| 工作电压 | 9V~16V | |
| SPAS传感器(前/后) | 传感器数量 | 前:4个,后:4个 |
| 工作电压 | 7.7V~8.3V | |
| 额定电流 | 标准模式:10±3mA 传输模式:15±5mA | |
| 工作频率 | 48±3KHz | |
| 检测范围 | 30~250cm | |
| SPAS传感器(侧面) | 传感器数量 | 前左:1个,前右:1个 |
| 工作电压 | 7.7V~8.3V | |
| 额定电流 | 标准模式:10±3mA 传输模式:15±5mA | |
| 工作频率 | 51.2±0.6KHz | |
| 检测范围 | 40~450cm | |
| 扬声器 | 内置于仪表盘内 | |
部件位置
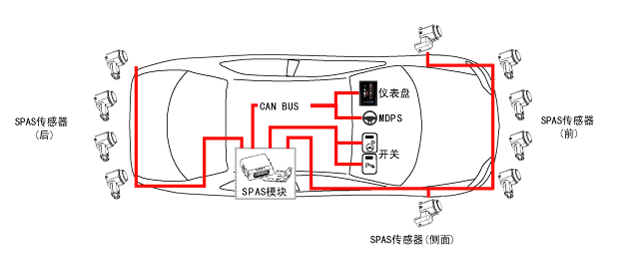
| 项目 | 说明 | |
| SPAS | SPAS模块 (ECU) | •计算车轮的驻车轨迹 |
| •计算并向MDPS请求所需转向角度 | ||
| •前后目标物体的检测逻辑和警告 | ||
| 前/后传感器 | •检测前/后目标物体 | |
| 侧面传感器 | •检测驻车位 | |
| 仪表盘 | •输出SPAS
HMI(人机界面):目标物体警告和驻车过程 •发出警告音:前、后和故障警告音 | |
| MDPS (电机驱动动力转向) | •SPAS关联控制逻辑:根据SPAS传送的转向角请求信息控制操作方向盘
(参考ST部分-"MDPS系统") | |
| 开关 | •SPAS开关和PAS
ON/OFF开关 | |
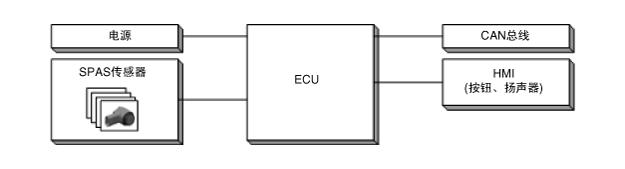
框图
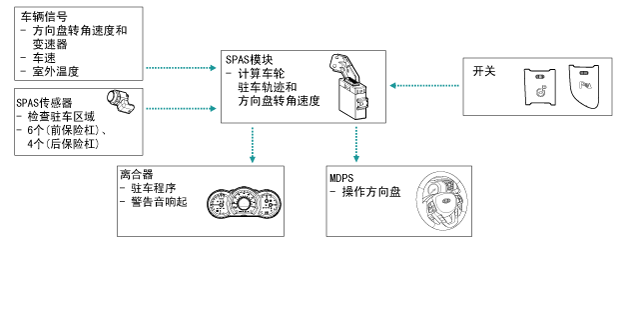
电路图
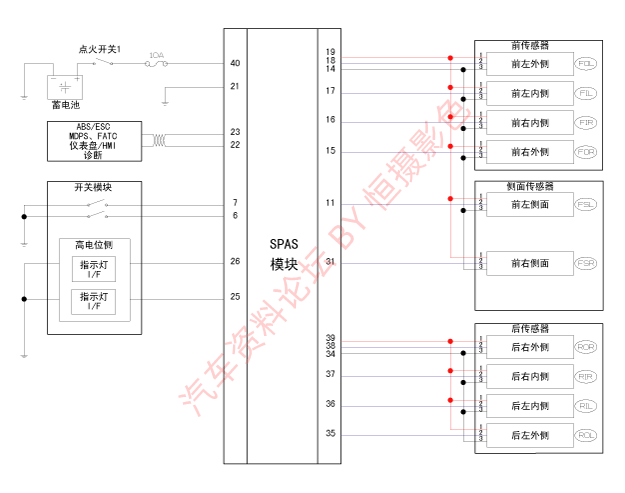
| 说明 |
系统环境概述
SPAS(智能驻车辅助系统)是向驾驶员提供驻车辅助和智能驻车辅助的系统。
SPAS系统是通用而又复杂的子系统。而每个SPAS应用将使用此子系统。
初始功能
通过分析SPAS传感器提供的距离数据,此系统识别平行驻车位是否适合倒进车辆。
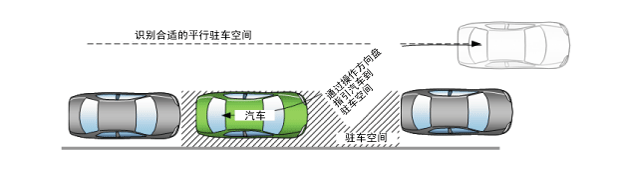
当识别到驻车位适当时,通过操作方向盘,同时驾驶员操作加速踏板、离合器(变速杆)和制动器,SPAS系统引导车辆进入驻车位。
驻车操作期间,车轮可能会与路边摩擦,而此系统被设计为减少此类事件的发生率。如果处于这种情况,驾驶员应反向驾驶以继续停车操作。
不利条件
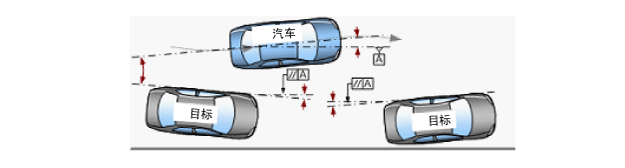
| 1. | 其他已驻车车辆的对齐状态 因车辆移动期间,侧面传感器搜索驻车位,驻车车辆的对齐位置会影响驻车结果。理想状态就是车辆与停车线精确平行,最多不应超过+/-
5度以便成功停车。同时受到要驻车车辆的位置与停车线之间的角度影响,不应超过5度。最后移动车辆和驻车车辆之间的最大偏角不能超过10度。 |
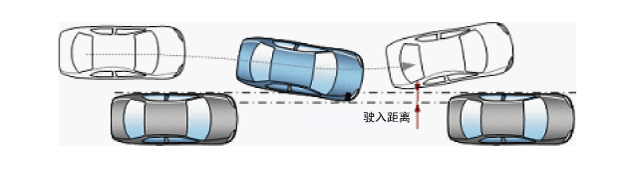
| 2. | 驶入距离 当您接近驻车位时,"驶入"距离不应超过0.5m。否则,会导致驻车位置不佳或增加停车步骤。 |
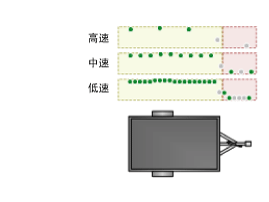
| 3. | 拖车附近停车 如图所示,拖车上的连接装置会导致搜索错误(图中圆形点阵),即使车辆以非常低的速度通过这些区域,也不能保证搜索结果正常。 |
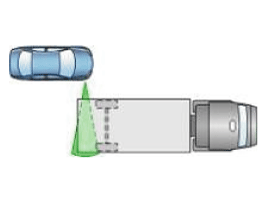
| 4. | 停车场内的卡车 在搜索驻车位时,因卡车甲板(底板)较高,不能利用侧面传感器进行正确检测。因此,驾驶员必须小心以避免碰撞。 |
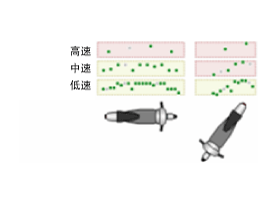
| 5. | 停车场内的2轮车 2轮车,如摩托车、自行车等,侧面传感器不能识别 全部形状。如果倾斜放置,则更难检测。 |
| 6. | 雪、雨或风 鉴于传感器利用超声波进行检测,检测的介质(雪、雨)会影响超声波的传送。同样强风也会影响超声波的传送,因此会导致停车异常。 |
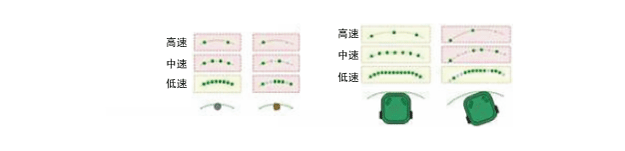
| 7. | 垃圾桶或圆形物体 右侧图显示因物体的圆形结构,导致检测的点位不规则。 |
| 8. | 倾斜驻车 |
| 9. | 斜坡驻车 |
| 10. | 路边驻车 |
| 11. | 车辆异常驻车 |
系统工作
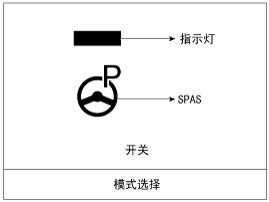
| 1. | 模式选择 要启动SPAS(智能驻车辅助系统),参考仪表盘选择停车模式。 按动SPAS开关,可以选择驻车模式(右平行、左平行) 按住开关持续1.5秒以上,系统OFF。注意如果变速杆位置处于P或R位置(手动变速器为倒档),不能选择停车模式。也就是说档位必须处于N或D(运动模式也可),手动变速器车辆,只要档位不处于倒档就可以进行选择。 |
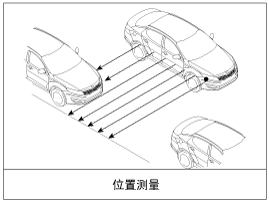
| 2. | 利用超声波执行驻车位搜索 当车辆经过停车场附近的其他车辆时,侧面传感器将搜索驻车位(如果选择右平行驻车模式,右侧传感器工作,而选择左平行驻车模式,左侧传感器工作)。 当车辆经过停车场完成搜索后,将显示(或闪烁)"换至 R档"的提示信息,并听到嘟嘟声提示音。 如果您忽略显示的提示信息和提示声音继续前行,系统将尝试在下一个驻车位自动搜索。 为正常执行驻车辅助,在距离目标驻车位2~3m之前,您必须提前选择驻车模式,并且必须按照这些距离移动车辆。 |
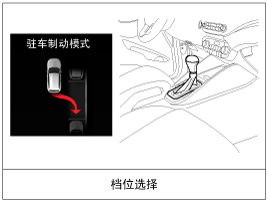
| 3. | 驻车位搜索结束 检测驻车位后,车辆输出完整提示音,并在仪表盘上显示提示信息。 如果驾驶员将变速杆转至R档,并适当地踩下/释放制动踏板,执行自动转向。 |
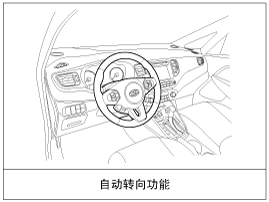
| 4. | 自动转向 当按照仪表盘内显示的提示信息,变速杆选择倒档位置时,方向盘通过MDPS开始自动转动。 可通过踩下加速踏板或释放制动踏板移动车辆,并倾听仪表盘警告音。 此时,侧面传感器具备检测车辆附近所有障碍物的功能 如果驻车完成,SPAS输出完整提示音和提示信息并结束操作。 |
系统部件
| 1. | 开关
|
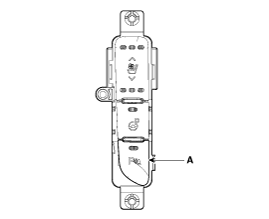
| (2) | SPAS开关(A):SPAS开关选择停车模式。 |
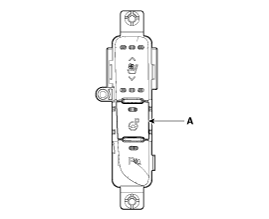
|
| 2. | 仪表盘 它显示驻车的当前状态和所需的警告信息。 采用HMI(人机界面)原理。 它发出警告音。 |
| 3. | SPAS控制模块 接收需要的输入信号,计算驻车路线,并向MDPS输出所需转向角信号,以便自动转动方向盘。 驻车期间需要发送对应文本信息到仪表盘。 |
| 4. | 前/后SPAS传感器 这些传感器的功能是在驻车期间检测障碍物。最大检测范围是2m左右,与传统的RPAS(后驻车辅助系统)传感器类似。 |
| 5. | 侧面SPAS传感器 它检测停车位。最大检测范围是约1.5m左右。同时在自动停车期间车辆移动时,此传感器用于障碍物检测并向驾驶员发送警告音。 |
| 6. | MDPS 它接收SPAS控制模块请求的目标转向角信息,并控制方向盘转动。 |
| 7. | SPAS扬声器 对应前、后和故障情况输出3种不同的警告音。 |
未经允许不得转载:汽车资料 » 智能驻车辅助系统(SPAS) 规格&电路图&概要及操作原理&部件及部件位置