| 规格 |
| 项目 | 规格 | |
| 前/后驻车辅助控制模块 | 额定电压 | DC
12V |
| 操作范围 | 30~120cm(11.8~47.2in) | |
| 工作电压 | DC
9V~16V | |
| 工作电流 | 最大300mA | |
| 工作温度 | -30~+80°C | |
| 工作频率 | 48±5KHZ | |
| 传感器名称 | 前:4个(左、右、左内侧、右内侧) 后:4个(左、右、左内侧、右内侧) | |
部件位置
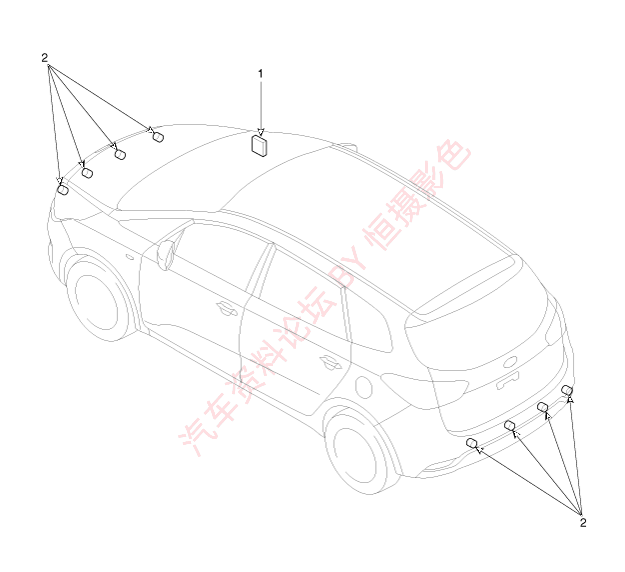
| 1.BCM | 2.超声波传感器 |
| ※驻车辅助控制模块功能内置在BCM内(车身控制模块)。 |
| 系统配置 |
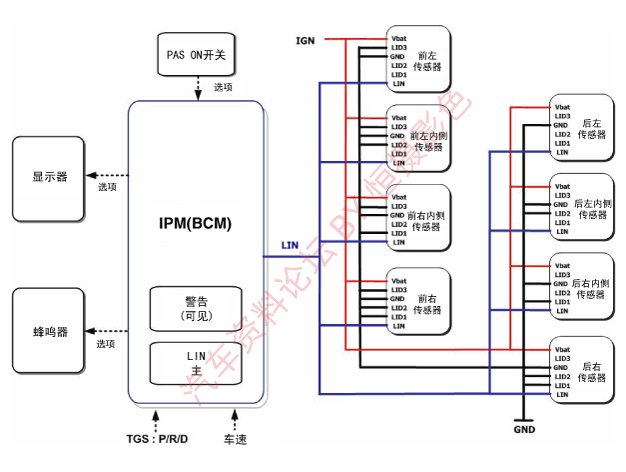
PAS(驻车辅助系统)由8个传感器(前后各4个)组成,检测
障碍物并将结果分为三个警报级别(第一、第二、第三)。通过LIN通信传送信息到IPM(智能接线盒)(BCM(车身控制
模块))。IPM(智能接线盒)(BCM(车身控制模块))根据辅助传感器传送的通信信息判定警报级别,控制蜂鸣器响或传送显示信息。
框图
系统操作说明
| 1. | 初始模式-前传感器
|
| 2. | 初始模式-后传感器
|
| 3. | 正常模式-前传感器
|
| 4. | 正常模式-后传感器
|
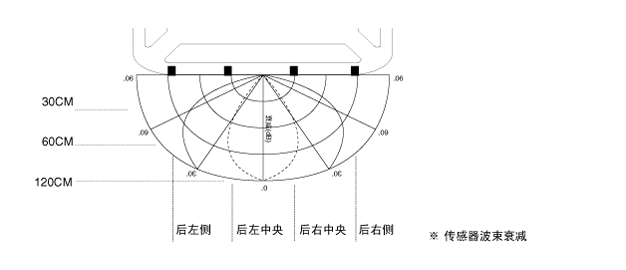
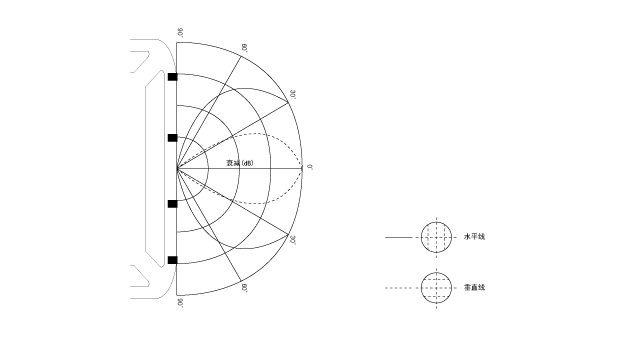
感测范围
| 1. | 测量条件-PVC柱(直径75mm,长度3m),常温 |
| 2. | 检测与物体的距离范围(在传感器前面直接测量)
| ||||||||||||||||||||||||||
水平感测范围
垂直感测范围
距离测量
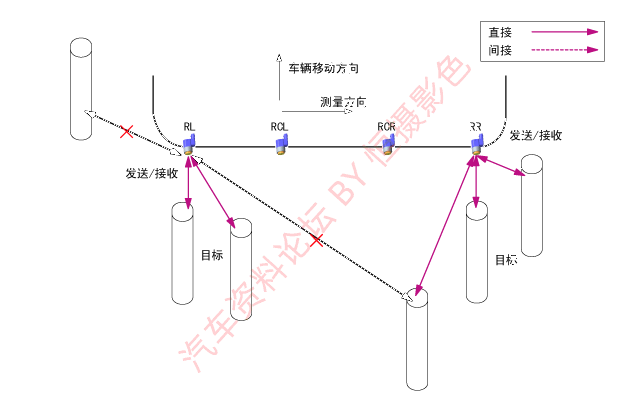
| 直接测量 |
使用一个传感器执行传送和接收
(前左、前左内侧、前右内侧、前右、后左、后左内侧、
后右内侧、后右各自传感器执行)
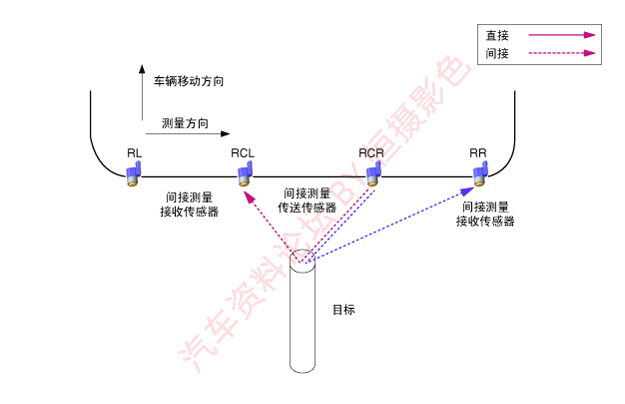
| 检测测量 |
(前左内侧→前左,前左内侧→前右内侧,前右内侧→前左内侧,前右内侧→前右,后左内侧→后左,后左内侧→后右内侧,后右内侧→后左内侧,后右内侧→后右的顺序执行)
使用2或3个传感器,由一个传感器发送信号并由另一个
传感器接收信号以测量距离。
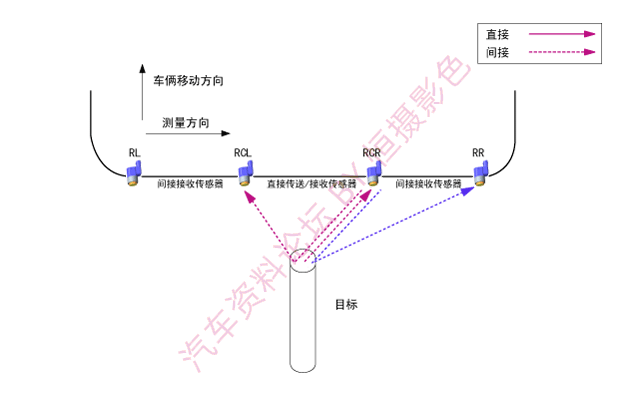
| 直接和间接测量 |
使用两或三个传感器,一个传感器执行发送和接收,其它传感器仅执行接收。
RPAS警报系统
当RPAS传感器检测物体时,由声音警报设备例如蜂鸣器发出警告。RPAS传感器利用LIN通信向BCM传送数据,且BCM根据优先级执行各RPAS传感器声音警告。并且它仅在发送可视警报设备例如仪表盘信号时,发挥控制网关的作用。
| - | 传感器蜂鸣器/BCM的显示信息处理方法,如果是后左/后右传感器信息,BCM直接处理各传感器有关显示和蜂鸣器输出功能的信息。CL/CR传感器蜂鸣器的输出,通过优先考虑两个传感器,BCM处理中央组合信息,否则发送错误的显示信息,BCM将各传感器信息发送给仪表盘。 |
系统操作说明-前传感器
系统供电时(点火开关ON和变速杆在'D'位置之后),MICOM
(微型控制模块)检查各个传感器通道。如果未发现任何故障,发出警报音500毫秒。但如果任意一个传感器出现故障,蜂鸣器发出相应故障传感器信息,而不是初始启动警报音。如果PAS(驻车辅助系统)ON开关为OFF,系统不工作。进入如下正常模式功能。
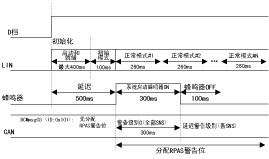
*初始模式中,IPM(智能接线盒)(BCM(车身控制模块))仅判断传感器故障。
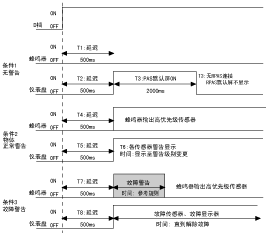
变速杆置于'D'位置时,系统功能如下:
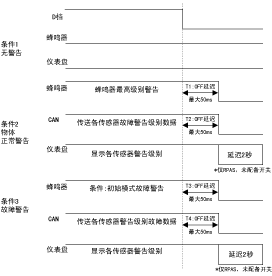
变速杆解除'D'位置时,系统功能如下:
系统操作说明-后传感器
当系统通电(IGN
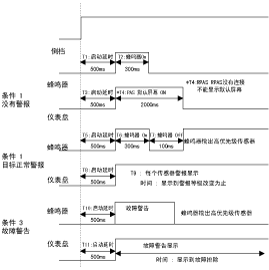
ON且R档情况下)时,MICOM检查每个传感器频道。未发现故障情况下,通电500ms后发出300ms的蜂鸣器警报音。但是如果发现任何故障(即使一个传感器),代替最初启动警报音,相应故障传感器的蜂鸣器发出警报音。正常模式进入功能如下
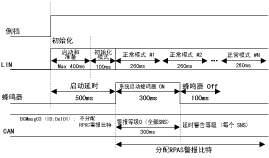
换至R档情况下,系统功能如下:
解除R档情况下,系统功能如下:
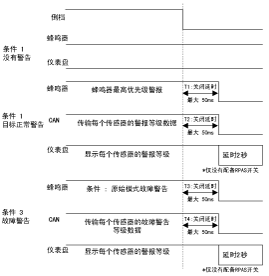
※可允许故障范围,波形±10%
根据传感器之间的距离分类警报输出规格
警报级别的条件逻辑区分如下。(相同的传感器)
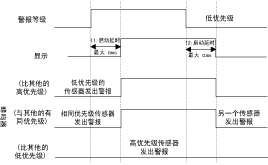
*β数值定义
| 1. | 低优先级传感器OFF:α=0ms |
| 2. | 低优先级传感器为第一警报级别:α<340ms |
| 3. | 低优先级传感器为第二警报级别:α<170ms |
*β数值定义
| 1. | 低优先级传感器为第一警报级别:β=1700ms |
| 2. | 低优先级传感器为第二警报级别:β=1700ms |
| 3. | 低优先级传感器为第三警报级别:β=700ms |
根据感测距离执行如下警报控制
| 1. | 第一级警报区域(前:61cm(24in)~100cm(39.4in),
后:81cm(31.9in)~120cm(47.2in)) |
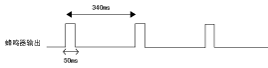
| 2. | 第二级警报区域(前:31cm(12.2in)~60cm(23.6in),后:41cm(16.1in)~80cm(31.5in)) |
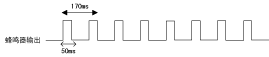
| 3. | 第三级警报区域(前:小于20cm(7.9in),后:小于40cm(15.7in)) |
| 4. | 故障警报周期
|
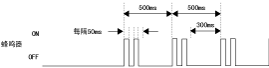
可视的警报指示灯说明
| 前警报显示 |
系统操作时,仪表盘警告灯显示如下表所示。
系统发现障碍物时,警告灯立即亮。
| 1. | 各距离的警告级别-前传感器
|
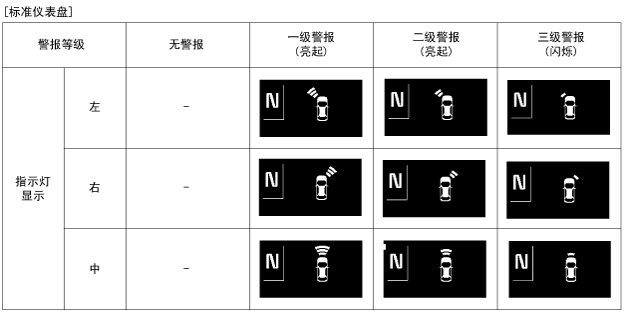
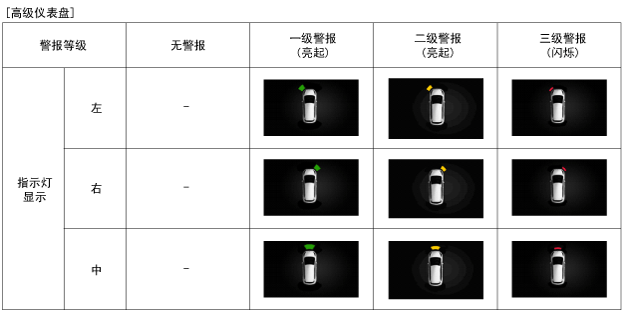
*仅显示检测物体的位置。 *在第3级警报状态警告灯以1秒周期闪烁 |
| 后警报显示 |
| 1. | 各距离的警告级别-后传感器 变速杆置于'R'位置时,仪表盘警告灯显示如下表所示。当系统发现障碍物时,警告灯立即亮。在检测障碍物期间,如果没有发现障碍物,无警报警告灯亮的状态持续2秒,然后在检测出物体时熄灭。(但当第三级警报转为无警报状态时,第三级警告灯亮2秒后熄灭。)
|
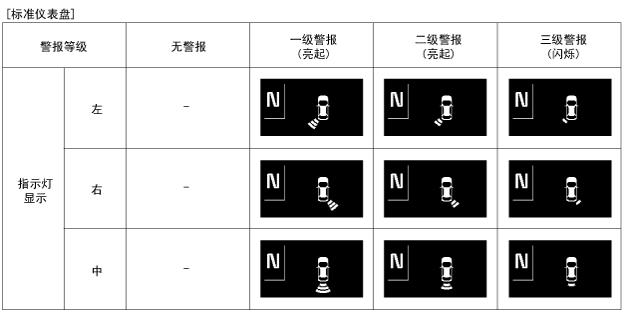
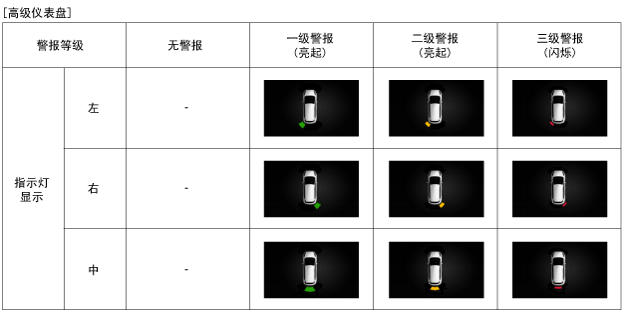
*仅显示检测物体的位置。 *在第3级警报状态警告灯以1秒周期闪烁 *集中显示(前左内侧/前右内侧,后左内侧/后右内侧) |
故障处理
| LIN总线OFF故障事例 |
| 分类 | 故障识别状态 | 故障解除状态 |
| 初始程序 | LIN总线OFF感测一次 | 初始模式下,不删除故障 |
| 正常程序 | 连续感测LIN总线OFF几次 | 正常模式下,当BCM或LIN总线连续4次感测到LIN总线ON时,删除故障 |
※备注:
| 1. | 故障计数时,应将输出信息或信号作为最后有效数值传送。 |
| 2. | 在最初模式出现错误时,故障的蜂鸣器(BCM)工作,显示故障(仪表盘)。 |
| 3. | 在最初模式出现错误时,仅在仪表盘上显示故障,蜂鸣器不工作。 |
| 传感器故障(LIN信息:0x08) |
| 分类 | 故障识别状态 | 故障解除状态 |
| 初始程序 | 传感器故障信息感测一次 | 初始模式下,不删除故障 |
| 正常程序 | 传感器故障信息连续感测4次 | 正常模式下,当BCM或LIN总线连续4次感测到LIN总线ON时,删除故障 |
※显示故障时,RCR/RCL指示灯分别显示。
※备注:
| 1. | 故障计数时,应将输出信息或信号作为最后有效数值传送。 |
| 2. | 在最初模式出现错误时,故障的蜂鸣器(BCM)工作,显示故障(仪表盘)。 |
| 3. | 在最初模式出现错误时,仅在仪表盘上显示故障,蜂鸣器不工作。 |
| 4. | 直接状态下发生故障时,传感器为间接状态传送相同故障状态。 |
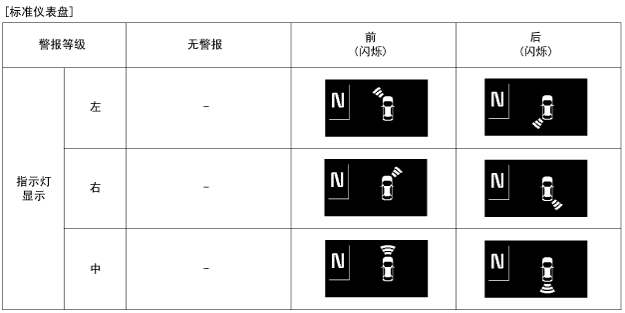
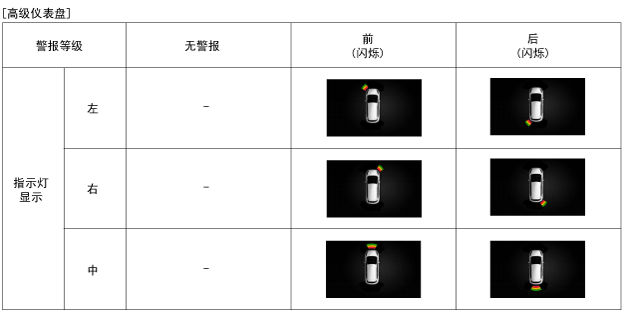
*警告灯以1秒周期闪烁
通信标准
此部分定义RPAS和BCM之间的通信。
RPAS根据此文件,向BCM发送物体检测结果和传感器诊断
结果,BCM执行警报功能。
显示器显示传送的位置和警报数据,警报时,找出最接近的数据并首先发出警报。
(例如,后左为第一阶段警报,且后右为第三阶段警报,后右警报优先。)
未经允许不得转载:汽车资料 » 前/后驻车辅助系统 规格&概要及操作原理&维修步骤&部件及部件位置